
Введение
Оптоэлектронные устройства на базе лазеров внедряются в комплексы связи, управления объектов морского и речного флота [1, 2]. Структурная схема автоматического электропривода объекта водного транспорта с лазерным устройством предполагает, что лазер может входить в состав оптоэлектронного регулятора и выполнять для исполнительного устройства функции усилителя сигналов с выхода измерительно-информационного комплекса [3].
Динамика многоуровневой системы определяется соотношением вероятностей переходов атомов (заряженных частиц) между уровнями с учетом разрешенных и запрещенных переходов. Долгоживущие (метастабильные) уровни позволяют накапливать активные носители заряда, переходящие в дальнейшем на нижележащие энергетические уровни с излучением квантов энергии (фотонов). Примером служат трех- и четырехуровневые лазеры, в которых для усиления потока фотонов применены оптические резонаторы, позволяющие фотонам многократно проходить сквозь активную среду (АС) лазера. С увеличением объема АС возрастает число генерируемых типов колебаний (мод) и появляется хаотическое «пичковое» излучение из-за неоднородности усиления в каналах разных мод, что снижает энергоэффективность лазера. Экспериментально было показано, что многомодовый рубиновый лазер при возбуждении в модуляторе добротности (МД) перпендикулярно оси резонатора немодулированной стоячей ультразвуковой волны перестает генерировать хаотические «пички» и начинает излучать в режиме саморегулирования периодическую последовательность импульсов. Частота повторения излучаемых импульсов определяется не частотой ультразвука, а зависит от интенсивности ультразвука и мощности накачки (скорости доставки энергии). Можно полагать, что внутрирезонаторная дифракция Рамана – Ната на стоячей ультразвуковой волне связывает все области АС в пространственно-энергетический однородный континуум для лазерного излучения, что стимулирует самоорганизуемое поведение лазера [4]. Причины автоколебаний, методы управления автоколебаниями лазера как динамической системы требуют комплексного изучения. В настоящей работе предложена цифровая модель, с помощью которой осуществлено модельное управление автоколебаниями лазера как динамической системы; получены фазовые и временные характеристики в зависимости от скорости потерь для заданных значений скорости доставки энергии.
Модель управления автоколебаниями лазера как динамической системы
Адекватная модель для трехуровневого лазера может быть записана в виде системы двух дифференциальных уравнений [5, 6]:
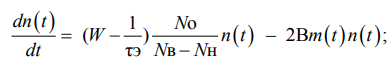 (1)
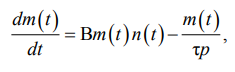 (2)
где системные переменные: n(t) – приведенная населенность верхнего уровня лазерного перехода; m(t) – приведенное число фотонов; t – время; параметры: W – скорость накачки; τэ – эффективное время жизни возбужденного состояния АС; Nо = Nв + Nн – общая населенность лазерного перехода: Nв ‒ верхнего уровня, Nн – нижнего уровня; B – эйнштейновский коэффициент; Bm(t) – скорость индуцированных переходов; τр – время жизни фотона в резонаторе, τр = 2L / (Cα), где L, C, α – длина резонатора, скорость света, потери излучения соответственно.
Коэффициент 2 системы (1), (2) учитывает, что в трехуровневой модели увеличение количества фотонов на единицу сопровождается уменьшением на единицу населенности верхнего уровня лазерного перехода. Наличие в уравнениях квадратичной нелинейности свидетельствует о возможности автоколебательной динамики системы.
Введем новые обозначения согласно синтаксису MATLAB.
Системные переменные: x(t) = n(t) – пропорциональна действующей концентрации населенности, y(t) = m(t) – пропорциональна числу квантов энергии (фотонов); коэффициенты: «k» = (W ‒  ) ×
 – характеризует скорость доставки энергии, «c»*y(t) – характеризует скорость индуцированных переходов, «d» =
 ~ α ‒ управляющий коэффициент, пропорциональный потерям энергии. Исследуемый объект имеет численные значения коэффициентов, причем «k», «c»*y(t), «d» имеют размерность 1 / с, где с – секунда.
Система дифференциальных уравнений при-
мет вид
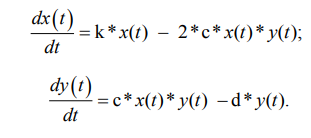
В матричной форме
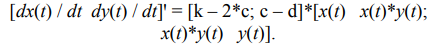
Для расчетов применен файл sah1064dst.m с встроенной строкой [Lorenz], содержащей оператор @(tx), решатель ode45 [7]. Моделирование выполняется на временном интервале t0 = 0, t1 = 10 c. Вектор начальных условий [2–5]:
% sah1064dst.m
k = 10, c = 1, d = 0;
[Lorenz]=@(t, x) [k*x(1) – 2c*x(1)*x(2); c*x(1)* – d*x(2)];
[t, x] = ode45(Lorenz, [0 10],[2,5]);
plot(x(:,1), x(:2)),grid
title (‘Аттрактор’)
xlabel (‘x(t)’);
ylabel (‘y(t)’);
%Для вывода временных характеристик:
plot(t,x(:,1),t,x(:,2)),grid
axis([0 1 6 4])
title(ꞌВременные характеристикиꞌ)
xlabel(ꞌВремя:t,cꞌ);
ylabel(ꞌПоток фотонов: y(t), относительные единицыꞌ);
Фазовые и временные характеристики
На рис. 1 представлены фазовые диаграммы
и временные характеристики трехуровневой динамической системы для фиксированных значений коэффициентов «k», «c» и разных значений коэффициента управления «d».

Рис. 1. Динамика системы уравнений (3), (4) при постоянных коэффициентах «k» = 100, «c» = 1
в зависимости от значений параметра управления «d»: 0 (а, в), 1 (д), 3 (б, г), 10 (е);
а, б, д, е, – аттракторы; в, г – временные характеристики
(по оси ординат отложены переменные x(t), y(t) в относительных единицах)
Fig. 1. Dynamics of the equations system (3), (4) at constant coefficients “k” = 100, “c” = 1 depending on the values
of the control parameter “d”: 0 (а, в), 1 (д), 3 (б, г), 10 (е); а, б, д, е, – attractors; в, г – time characteristics
(by ordinate axis placed variable x(t), y(t) in relative units)
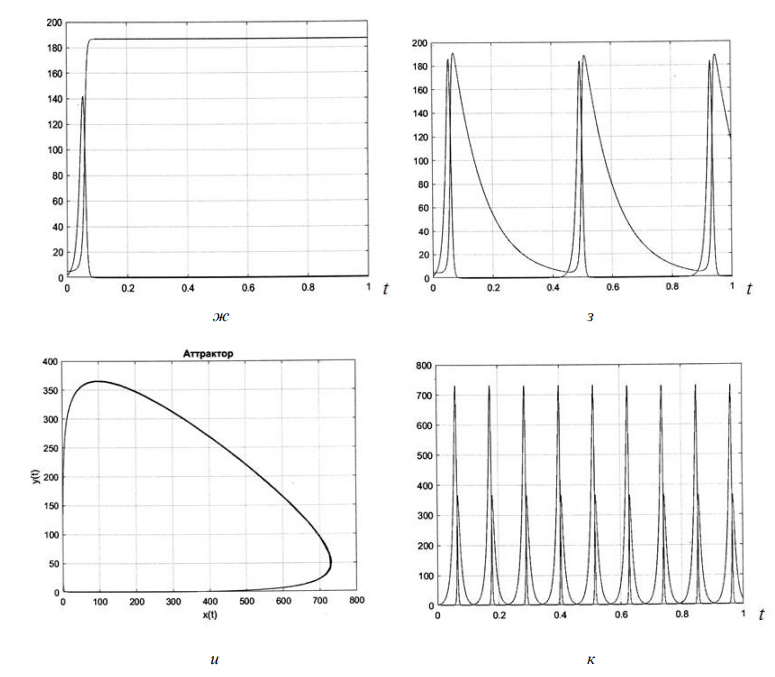
Рис. 1 (окончание). Динамика системы уравнений (3), (4) при постоянных коэффициентах «k» = 100, «c» = 1
в зависимости от значений параметра управления «d»: 1 (ж), 10 (з), 100 (и, к); и – аттракторы;
ж, з, к – временные характеристики (по оси ординат отложены переменные x(t), y(t) в относительных единицах)
Fig. 1 (ending). Dynamics of the equations system (3), (4) at constant coefficients “k” = 100, “c” = 1
depending on the values of the control parameter “d”: 1 (ж), 10 (з), 100 (и, к); и – attractors;
ж, з, к – time characteristics (by ordinate axis placed variable x(t), y(t) in relative units)
Система уравнений (3), (4) управляема в широком диапазоне значений коэффициента «d», определяющего потери квантов энергии (фотонов) (см. рис. 1). При «d» ≤ 0 автоколебательность «запрещена» (см. рис. 1, а, в). При «d» ≥ 0 система проходит несколько этапов автоколебательного движения. Так, при «d» = 1 только зарождается циклическое движение (см. рис. 1, д, ж). При «d» = 3 система демонстрирует появление второй гармоники (рис. 1, б, г). При дальнейшем развитии динамики вторая гармоника не поддерживается, наблюдается на фазовой плоскости рост ширины полосы непересекающихся витков и на временной зависимости – равенство частот повторения и амплитуд импульсов переменных x(t) и y(t), «d» = 10 (см. рис. 1, е, з). С ростом частоты автоколебаний может наблюдаться слияние витков около предельного цикла и превышение амплитуды импульсов переменной y(t) над амплитудой импульсов переменной x(t) при той же частоте их повторения, например двойное превышение при «d» = 100 (см. рис. 1, и, к). Исследованные асимптотически устойчивые стационарные движения можно рассматривать как аттракторы – притягивающие множества [8].
Отметим, что обнаруженное превышение амплитуды импульсов переменной y(t) над амплитудой импульсов переменной x(t) с ростом частоты автоколебаний наблюдается при постоянной скорости накачки, характеризуемой коэффициентом «k» = 100. Этой скорости накачки уже недостаточно для выравнивания амплитуд импульсов переменных x(t) и y(t) на частоте следования импульсов fи = 8,9 Гц (см. рис. 1, и, к). Следовательно, недостаточная скорость накачки накладывает ограничение на максимальную частоту автоколебаний. Максимальная частота автоколебаний рассматриваемой системы при «k» = 100; «c» = 1; «d» = 100 не превышает fи max = 10 Гц. Аналогичное ограничение действует при кратном уменьшении коэффициента накачки «k» (рис. 2).
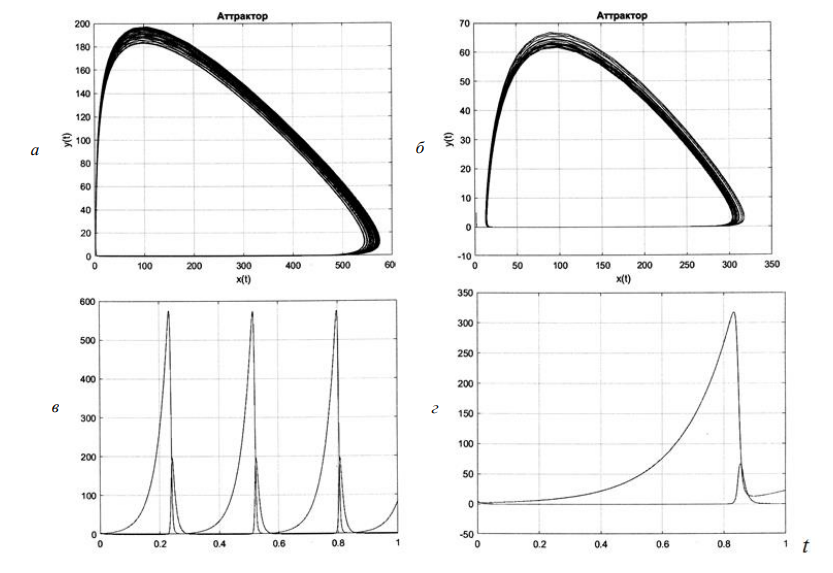
Риc. 2. Динамика системы уравнений (3), (4) при двух значениях коэффициента «k»
и постоянных значениях коэффициентов «c» = 1 и «d» = 100: «k» = 25 (а, в), «k» = 6,25 (б, г);
а, б – аттракторы; в, г – временные характеристики (по оси ординат отложены переменные x(t), y(t)
в относительных единицах)
Fig. 2. Dynamics of the equation system (3), (4) at two values of the coefficient “k”
and constant values of coefficients “c” = 1 and “d” = 100: “k” = 25 (a, в), “k” = 6.25 (б, г);
а, b – attractors; в, г – time characteristics (by ordinate axis placed variable x(t), y(t) in relative units)
Таким образом (см. рис. 1 и 2), при уменьшении «k» в 4 раза (от 100 до 25) максимальная частота автоколебаний уменьшилась с 8,9 до ~ 4 Гц, т. е. в 2 раза (см. рис. 2, в); при уменьшении «k» в 16 раз (до 6,25) частота автоколебаний уменьшилась до ~ 1 Гц (см. рис. 2, г).
Обсуждение
Получены фазовые и временные характеристики управления автоколебаниями лазера как динамической системы на цифровой модели, представленной трехуровневой системой скоростных дифференциальных уравнений. Модель позволяет в широком диапазоне изменения коэффициента управления «d», пропорционального потерям энергии на излучение, исследовать автоколебательный процесс (с регистрацией на фазовой плоскости и на временной развертке) от момента зарождения замкнутой траектории до периодических незатухающих колебаний в форме предельных циклов. В частности, обнаружено появление траектории второй гармоники при малых значениях управляющего коэффициента «d» = 3 («k» = 100, «c» = 1) (см. рис. 1, б, г), которая пропадает с ростом «d»; выявлена зависимость максимальной частоты автоколебаний от накачки (скорости доставки энергии) при остальных неизменных параметрах. Из сравнения длительности синхронных импульсов переменных x(t) и y(t) можно оценить разницу переходных процессов при доставке и расходе энергии для остальных известных параметрах динамической системы. На основе полученных результатов можно полагать, что автоколебательному поведению динамической системы способствует ряд свойств: трех- (и более) уровневая энергетика с квантовыми переходами между уровнями; управление выходными потоками квантов энергии; контроль баланса доставляемой и расходуемой энергии, обеспечивающего стабильность пространственно-временных характеристик системы. Цифровая модель, созданная на основе системы скоростных дифференциальных уравнений лазера, обладает высокой чувствительностью к управлению потерями энергии и позволяет изучить динамику различных по природе динамических объектов при наличии в них энергетических структур.
Заключение
Исследовано управление автоколебаниями лазера как динамической системы в зависимости от внутрирезонаторных потерь излучения. Показано, что при малых потерях излучения, пропорциональных коэффициенту управления «d» (3 % от максимального значения), лазер излучает вторую гармонику, которая пропадает с ростом коэффициента «d». Частота следования импульсов переменных x(t) и y(t) одинакова, но амплитуды импульсов могут отличаться. Могут отличаться и длительности импульсов, например, полуширина импульса переменной y(t) превышает полуширину импульса переменной x(t) в 15 раз (см. рис. 2, г). Отмеченные отличия при автоколебаниях могут быть связаны
с разными как длительностями переходных процессов, так и значениями отношений доставляемой и расходуемой энергии. Предложенная цифровая модель создана на основе трехуровневой лазерной системы скоростных дифференциальных уравнений; для расчетов применен файл sah1064dst.m с встроенной строкой, содержащей оператор @(tx), и решатель ode45. Автоколебательный процесс исследовался детально от момента зарождения замкнутой траектории, появления и ликвидации второй гармоники до периодических незатухающих колебаний в форме предельных циклов. Цифровая модель позволяет вести исследования с регистрацией на фазовой плоскости и временной развертке в широком диапазоне изменения скоростей как доставки, так и потерь энергии. Предложенная цифровая модель позволяет проводить аналогичные исследования на объектах разной природы, в которых имеется энергетическая структура.
Результаты расчетов важны для оптимизации автоматических электроприводов и береговых электроустановок объектов водного транспорта с оптоэлектронными лазерными устройствами.